| Category | Link |
|---|---|
| 📊 Datasets | View all datasets |
| 🧠 Models | View all models |
| 👤 Profile | s1eepypillow |
본 프로젝트의 최종 목표는 LeRobot SO-101 로봇 팔을 활용하여 무작위로 배치된 블록을 비전 센서로 인식하고, 지정된 영역에 자율적으로 이동 및 적재할 수 있는 지능형 로봇 제어 시스템을 구축하는 것입니다.
observation.environment_state 속성을 추가하여, 하나의 인공지능 모델이 Task 1(5개의 블록을 W 형태로 구역 내 배치)과 Task 2(블록 수직 적재)를 명확히 구분하고 수행하도록 설계합니다.기존 오픈소스 데이터셋을 활용한 선행 연구들은 단일한 검은색 배경에서 물체의 시작 위치가 고정된 제한적 환경을 전제로, 단일 블록을 통 안에 넣는 단순한 태스크만을 수행한다는 한계가 있었습니다. 본 프로젝트는 이를 극복하기 위해 다음과 같은 차별성을 가집니다.
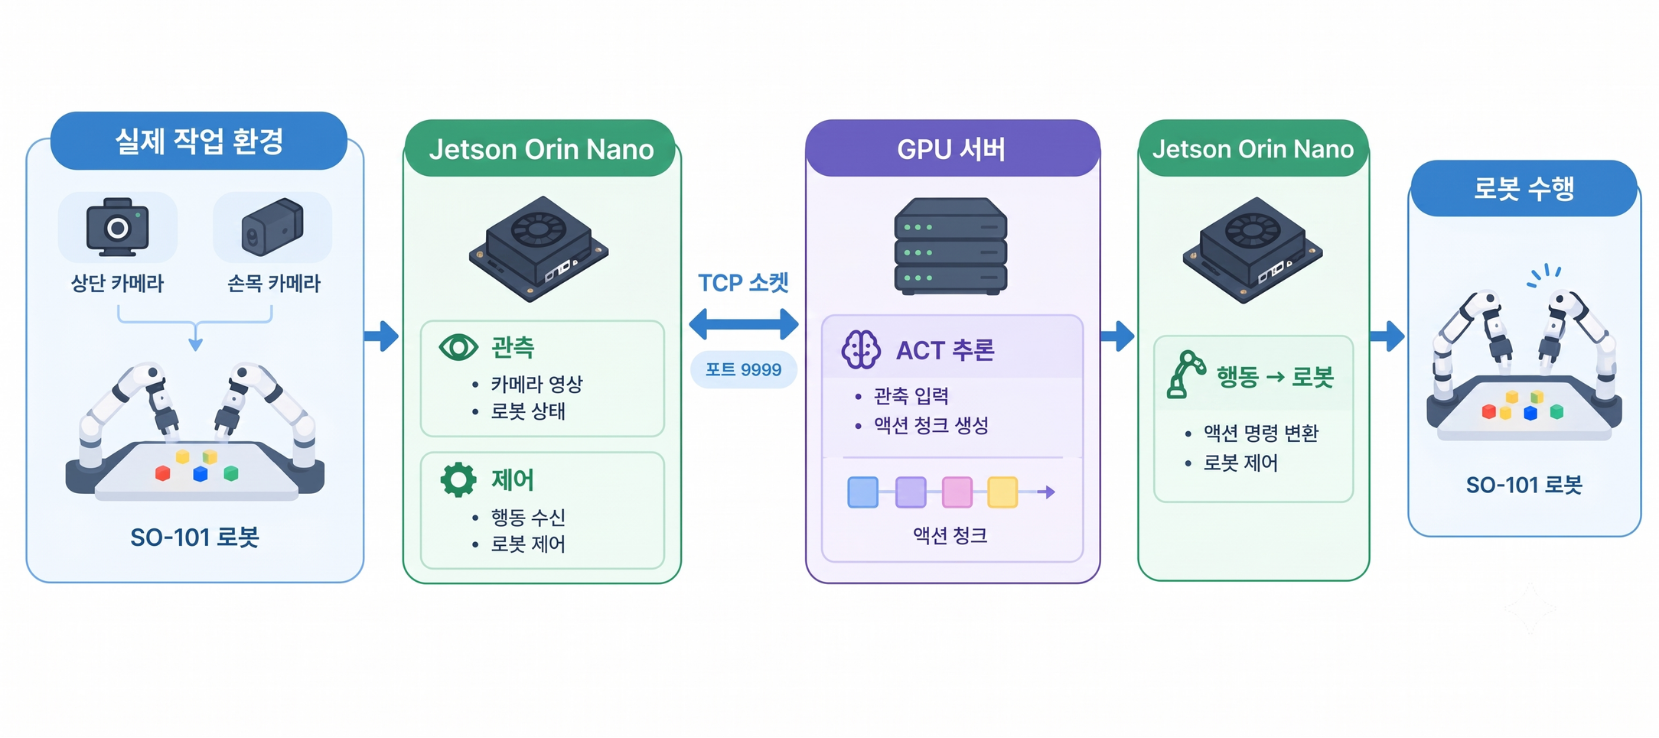
본 프로젝트의 시스템은 로봇의 실시간 제어와 고연산 AI 추론의 부하를 분산하기 위해 서버-클라이언트 기반의 구조로 설계되었습니다.
Jetson Client (엣지 제어 환경): 실제 로봇(LeRobot SO-101)과 연결되어 작업 공간의 카메라 영상(상단/손목)과 로봇의 현재 관절 상태를 수집합니다. 수집된 영상은 JPEG로 압축되어 관절 데이터와 함께 서버로 전송되며, 서버로부터 수신된 동작 명령을 팔로워 암에 즉각적으로 적용합니다.
추론 Server (GPU 서버): 클라이언트로부터 TCP Socket을 통해 전달받은 관측 데이터를 ACT 정책 모델에 입력하여 다음 로봇의 행동을 Chunk 단위로 생성하고 이를 다시 클라이언트로 반환합니다.
Hardware
Software & Environment
AI & Machine Learning
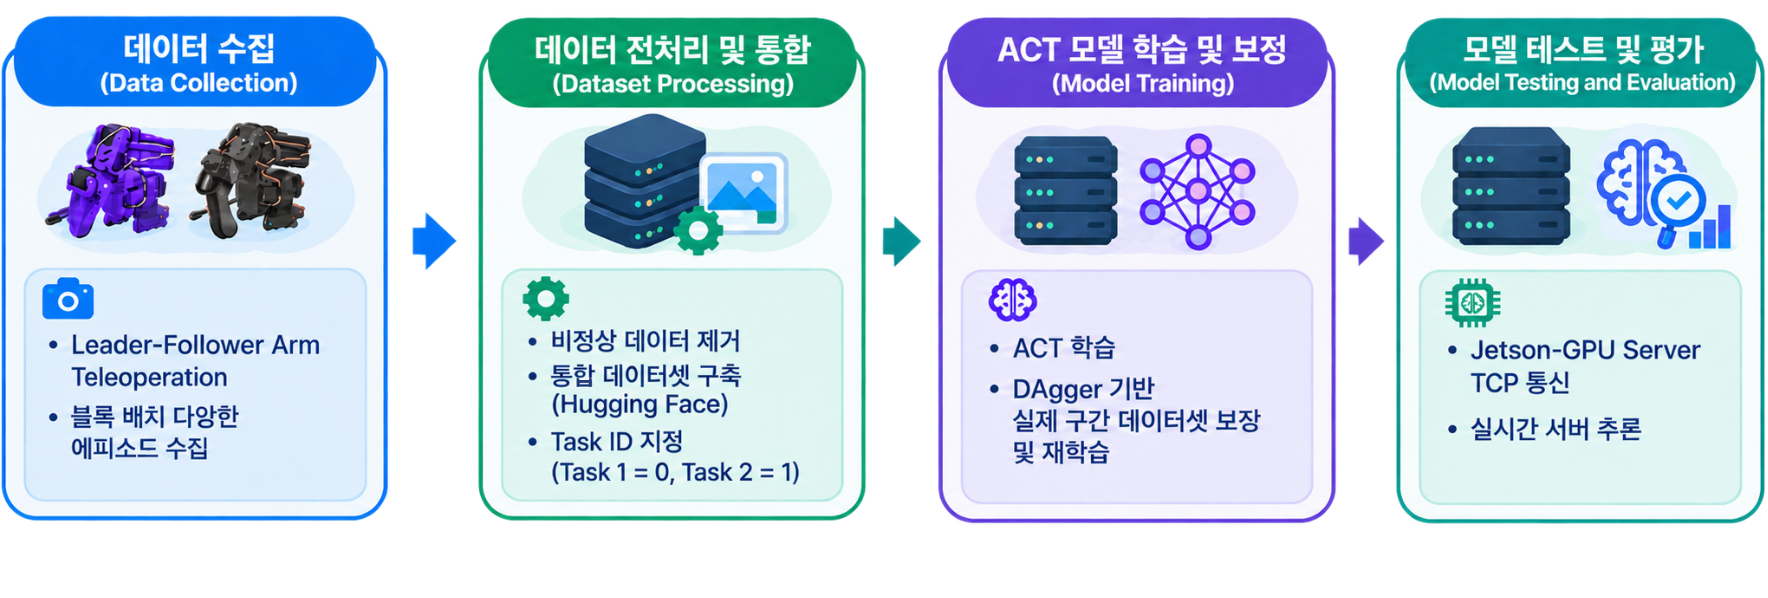
로봇 팔 제어 시스템의 핵심 기능과 각 기능별 입력/출력 명세는 다음과 같습니다.
| 기능명 | 입력 (Input) | 출력 (Output) | 상세 설명 |
|---|---|---|---|
| Teleoperation 데이터 수집 | 조작자의 Leader Arm 물리적 조작 | Follower Arm 동작 수행 및 시연 에피소드 로깅 | 사용자가 Leader Arm을 조작하면 Follower Arm이 이를 따라하며, 상단/손목 카메라 영상과 관절 상태를 실시간으로 기록하여 학습 데이터셋을 구축합니다. |
| ACT 기반 행동 추론 | 실시간 카메라 영상(Top, Wrist), 로봇 관절 상태(observation.state), Task 조건(environment_state) | 행동 청크 (Action Chunk) | 서버의 GPU 환경에서 동작하며, 입력된 비전 및 상태 데이터를 바탕으로 향후 연속된 목표 관절 궤적을 한 번에 예측합니다. |
| 서버-클라이언트 실시간 통신 | 압축된 카메라 영상(JPEG) 및 현재 로봇 관절 상태 | ACT 모델이 추론한 다음 목표 행동 명령 | Jetson Client에서 소켓 통신을 통해 데이터를 송신하고, 서버로부터 수신한 행동 명령을 30Hz로 로봇에 적용합니다. |
| Temporal Ensembling 제어 | 현재 스텝 및 이전 스텝들에서 예측된 중첩 행동 청크들 | 가중 평균된 최종 단일 행동 명령 | 매 제어 주기마다 새로운 관측을 통해 행동을 예측하되, 시계열 상에서 중첩되는 예측값들을 지수 가중 평균하여 로봇의 덜컹거림을 완화하고 부드러운 궤적을 생성합니다. |
| 제어 안전 로직 | 추론 서버로부터 수신된 정책 출력(목표 관절 각도) | 안전 범위 내의 최종 관절 제어값 | 모델의 예측 오류로 인한 급격한 움직임을 방지하기 위해, 각 관절의 물리적 허용 범위와 1 Step당 최대 변화량을 제한합니다. |
| DAgger 기반 교정 | 실패 및 OOD 상태 진입 시 텔레오퍼레이터의 즉각적인 개입 | 기존 데이터셋에 병합될 정상 복구 궤적 데이터 | 로봇이 목표 영역을 오인식하거나 특정 위치에서 멈출 때 전문가가 개입하여 정상 궤적으로 복구하는 행동을 시연하고, 이를 데이터로 저장하여 모델을 재학습합니다. |
https://github.com/pnucse-capstone2026/capstone-2026-team-24/tree/main/lerobot
본 프로젝트 진행 과정에서 산학협력 멘토의 피드백을 수렴하여 시스템 아키텍처를 개선하였습니다.
피드백을 반영하여 로컬 추론 방식과 서버 추론 방식 두 가지 아키텍처를 모두 구현하고 실제 환경에서 제어 성능을 비교 평가하였습니다. 평가 결과, Jetson 장치 하나에서 영상 처리, 제어, 추론 연산을 동시에 수행하는 것보다 역할을 분리하는 것이 유리하다고 판단하였습니다. 최종적으로 GPU 서버에서 연산량이 높은 ACT 정책 추론을 전담하고, Jetson Orin Nano는 카메라 데이터 수집과 실시간 로봇 제어만을 담당하는 '서버-클라이언트 기반 분산 구조'로 시스템을 수정하였습니다. 이를 통해 네트워크 오버헤드를 포함하고도 평균 30Hz의 안정적인 실시간 제어 주기를 달성할 수 있었습니다.
bash scripts/setup_env.sh
export HF_USER={USERNAME}
bash scripts/record.sh
export HF_USER={USERNAME}
bash scripts/merge_dataset.sh
tmux new -s train
export HF_USER={USERNAME}
bash scripts/train.sh
# Ctrl+B, D 로 세션에서 빠져나오기 (백그라운드로 계속 진행됨)
export HF_USER={USERNAME}
bash scripts/rollout.sh
python server_inference.py \
  --policy_path {Hugging_Face_사용자명}/{모델_저장소명} \
  --dataset_repo_id {Hugging_Face_사용자명}/{데이터셋_저장소명} \
  --dataset_root {로컬_데이터셋_경로} \
  --port {서버_포트} \
  --use_env_state
python jetson_client.py \
  --server_host {GPU_서버_IP} \
  --server_port {서버_포트} \
  --environment_state {Task_ID}
troubleshooting.md — 지금까지 겪은 에러/해결법 모음
윤주연 (202255576, [email protected])
강태훈 (202155503, [email protected])
송명근 (202355713, [email protected])
👩💻 윤주연
모델의 성능을 극대화하기 위해 다양한 하이퍼파라미터 중에서 최적의 값을 찾아내는 테스팅 과정을 담당했습니다. 이 과정에서 CVAE 기반의 ACT 모델 구조와 잠재 공간에 대해 심도 있게 연구하게 되었고, 결과적으로 프로젝트의 전반적인 완성도를 높이는 데 큰 도움이 되었습니다.
👨💻 강태훈
모델의 한계를 극복하기 위해 DAgger 기반의 복구 궤적 데이터셋을 현 프로젝트에 적용하는 과정에서 많은 시행착오를 겪었습니다. 로봇이 헷갈려 하는 구간에서 어떤 방식의 실패-복구 데이터를 쌓아야 할지 수집 전략을 고민하며, 데이터 품질 관리와 시스템 안정화에 기여할 수 있었습니다.
👨💻 송명근
Environment State를 활용하여 단일 ACT 모델이 멀티태스킹(Task 1, Task 2)이 가능한지 고민하고 이를 시스템에 직접 적용해 보았습니다. 이 과정에서 여러 시행착오를 거쳤지만, 결과적으로 환경 변화와 다양한 조건에서도 유연하게 동작하는 강건한(Robust) 제어 모델을 구축하는 데 기여할 수 있어 뜻깊었습니다.
모방학습 (Imitation Learning/ACT): Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware
LeRobot 오픈소스 라이브러리 논문: LEROBOT: AN OPEN-SOURCE LIBRARY FOR END-TO-END ROBOT LEARNING
Jetson Orin Nano 초기 설정
LeRobot 환경 구현 가이드
| Category | Link |
|---|---|
| 📊 Datasets | View all datasets |
| 🧠 Models | View all models |
| 👤 Profile | s1eepypillow |
본 프로젝트의 최종 목표는 LeRobot SO-101 로봇 팔을 활용하여 무작위로 배치된 블록을 비전 센서로 인식하고, 지정된 영역에 자율적으로 이동 및 적재할 수 있는 지능형 로봇 제어 시스템을 구축하는 것입니다.
observation.environment_state 속성을 추가하여, 하나의 인공지능 모델이 Task 1(5개의 블록을 W 형태로 구역 내 배치)과 Task 2(블록 수직 적재)를 명확히 구분하고 수행하도록 설계합니다.기존 오픈소스 데이터셋을 활용한 선행 연구들은 단일한 검은색 배경에서 물체의 시작 위치가 고정된 제한적 환경을 전제로, 단일 블록을 통 안에 넣는 단순한 태스크만을 수행한다는 한계가 있었습니다. 본 프로젝트는 이를 극복하기 위해 다음과 같은 차별성을 가집니다.
본 프로젝트의 시스템은 로봇의 실시간 제어와 고연산 AI 추론의 부하를 분산하기 위해 서버-클라이언트 기반의 구조로 설계되었습니다.
Jetson Client (엣지 제어 환경): 실제 로봇(LeRobot SO-101)과 연결되어 작업 공간의 카메라 영상(상단/손목)과 로봇의 현재 관절 상태를 수집합니다. 수집된 영상은 JPEG로 압축되어 관절 데이터와 함께 서버로 전송되며, 서버로부터 수신된 동작 명령을 팔로워 암에 즉각적으로 적용합니다.
추론 Server (GPU 서버): 클라이언트로부터 TCP Socket을 통해 전달받은 관측 데이터를 ACT 정책 모델에 입력하여 다음 로봇의 행동을 Chunk 단위로 생성하고 이를 다시 클라이언트로 반환합니다.
Hardware
Software & Environment
AI & Machine Learning
로봇 팔 제어 시스템의 핵심 기능과 각 기능별 입력/출력 명세는 다음과 같습니다.
| 기능명 | 입력 (Input) | 출력 (Output) | 상세 설명 |
|---|---|---|---|
| Teleoperation 데이터 수집 | 조작자의 Leader Arm 물리적 조작 | Follower Arm 동작 수행 및 시연 에피소드 로깅 | 사용자가 Leader Arm을 조작하면 Follower Arm이 이를 따라하며, 상단/손목 카메라 영상과 관절 상태를 실시간으로 기록하여 학습 데이터셋을 구축합니다. |
| ACT 기반 행동 추론 | 실시간 카메라 영상(Top, Wrist), 로봇 관절 상태(observation.state), Task 조건(environment_state) | 행동 청크 (Action Chunk) | 서버의 GPU 환경에서 동작하며, 입력된 비전 및 상태 데이터를 바탕으로 향후 연속된 목표 관절 궤적을 한 번에 예측합니다. |
| 서버-클라이언트 실시간 통신 | 압축된 카메라 영상(JPEG) 및 현재 로봇 관절 상태 | ACT 모델이 추론한 다음 목표 행동 명령 | Jetson Client에서 소켓 통신을 통해 데이터를 송신하고, 서버로부터 수신한 행동 명령을 30Hz로 로봇에 적용합니다. |
| Temporal Ensembling 제어 | 현재 스텝 및 이전 스텝들에서 예측된 중첩 행동 청크들 | 가중 평균된 최종 단일 행동 명령 | 매 제어 주기마다 새로운 관측을 통해 행동을 예측하되, 시계열 상에서 중첩되는 예측값들을 지수 가중 평균하여 로봇의 덜컹거림을 완화하고 부드러운 궤적을 생성합니다. |
| 제어 안전 로직 | 추론 서버로부터 수신된 정책 출력(목표 관절 각도) | 안전 범위 내의 최종 관절 제어값 | 모델의 예측 오류로 인한 급격한 움직임을 방지하기 위해, 각 관절의 물리적 허용 범위와 1 Step당 최대 변화량을 제한합니다. |
| DAgger 기반 교정 | 실패 및 OOD 상태 진입 시 텔레오퍼레이터의 즉각적인 개입 | 기존 데이터셋에 병합될 정상 복구 궤적 데이터 | 로봇이 목표 영역을 오인식하거나 특정 위치에서 멈출 때 전문가가 개입하여 정상 궤적으로 복구하는 행동을 시연하고, 이를 데이터로 저장하여 모델을 재학습합니다. |
https://github.com/pnucse-capstone2026/capstone-2026-team-24/tree/main/lerobot
본 프로젝트 진행 과정에서 산학협력 멘토의 피드백을 수렴하여 시스템 아키텍처를 개선하였습니다.
피드백을 반영하여 로컬 추론 방식과 서버 추론 방식 두 가지 아키텍처를 모두 구현하고 실제 환경에서 제어 성능을 비교 평가하였습니다. 평가 결과, Jetson 장치 하나에서 영상 처리, 제어, 추론 연산을 동시에 수행하는 것보다 역할을 분리하는 것이 유리하다고 판단하였습니다. 최종적으로 GPU 서버에서 연산량이 높은 ACT 정책 추론을 전담하고, Jetson Orin Nano는 카메라 데이터 수집과 실시간 로봇 제어만을 담당하는 '서버-클라이언트 기반 분산 구조'로 시스템을 수정하였습니다. 이를 통해 네트워크 오버헤드를 포함하고도 평균 30Hz의 안정적인 실시간 제어 주기를 달성할 수 있었습니다.
bash scripts/setup_env.sh
export HF_USER={USERNAME}
bash scripts/record.sh
export HF_USER={USERNAME}
bash scripts/merge_dataset.sh
tmux new -s train
export HF_USER={USERNAME}
bash scripts/train.sh
# Ctrl+B, D 로 세션에서 빠져나오기 (백그라운드로 계속 진행됨)
export HF_USER={USERNAME}
bash scripts/rollout.sh
python server_inference.py \
  --policy_path {Hugging_Face_사용자명}/{모델_저장소명} \
  --dataset_repo_id {Hugging_Face_사용자명}/{데이터셋_저장소명} \
  --dataset_root {로컬_데이터셋_경로} \
  --port {서버_포트} \
  --use_env_state
python jetson_client.py \
  --server_host {GPU_서버_IP} \
  --server_port {서버_포트} \
  --environment_state {Task_ID}
troubleshooting.md — 지금까지 겪은 에러/해결법 모음
윤주연 (202255576, [email protected])
강태훈 (202155503, [email protected])
송명근 (202355713, [email protected])
👩💻 윤주연
모델의 성능을 극대화하기 위해 다양한 하이퍼파라미터 중에서 최적의 값을 찾아내는 테스팅 과정을 담당했습니다. 이 과정에서 CVAE 기반의 ACT 모델 구조와 잠재 공간에 대해 심도 있게 연구하게 되었고, 결과적으로 프로젝트의 전반적인 완성도를 높이는 데 큰 도움이 되었습니다.
👨💻 강태훈
모델의 한계를 극복하기 위해 DAgger 기반의 복구 궤적 데이터셋을 현 프로젝트에 적용하는 과정에서 많은 시행착오를 겪었습니다. 로봇이 헷갈려 하는 구간에서 어떤 방식의 실패-복구 데이터를 쌓아야 할지 수집 전략을 고민하며, 데이터 품질 관리와 시스템 안정화에 기여할 수 있었습니다.
👨💻 송명근
Environment State를 활용하여 단일 ACT 모델이 멀티태스킹(Task 1, Task 2)이 가능한지 고민하고 이를 시스템에 직접 적용해 보았습니다. 이 과정에서 여러 시행착오를 거쳤지만, 결과적으로 환경 변화와 다양한 조건에서도 유연하게 동작하는 강건한(Robust) 제어 모델을 구축하는 데 기여할 수 있어 뜻깊었습니다.
모방학습 (Imitation Learning/ACT): Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware
LeRobot 오픈소스 라이브러리 논문: LEROBOT: AN OPEN-SOURCE LIBRARY FOR END-TO-END ROBOT LEARNING
Jetson Orin Nano 초기 설정
LeRobot 환경 구현 가이드



