PiJEPA: Policy-Guided World Model Planning for Language-Conditioned Visual Navigation
Python
27
7 commits
updated Apr 1, 2026
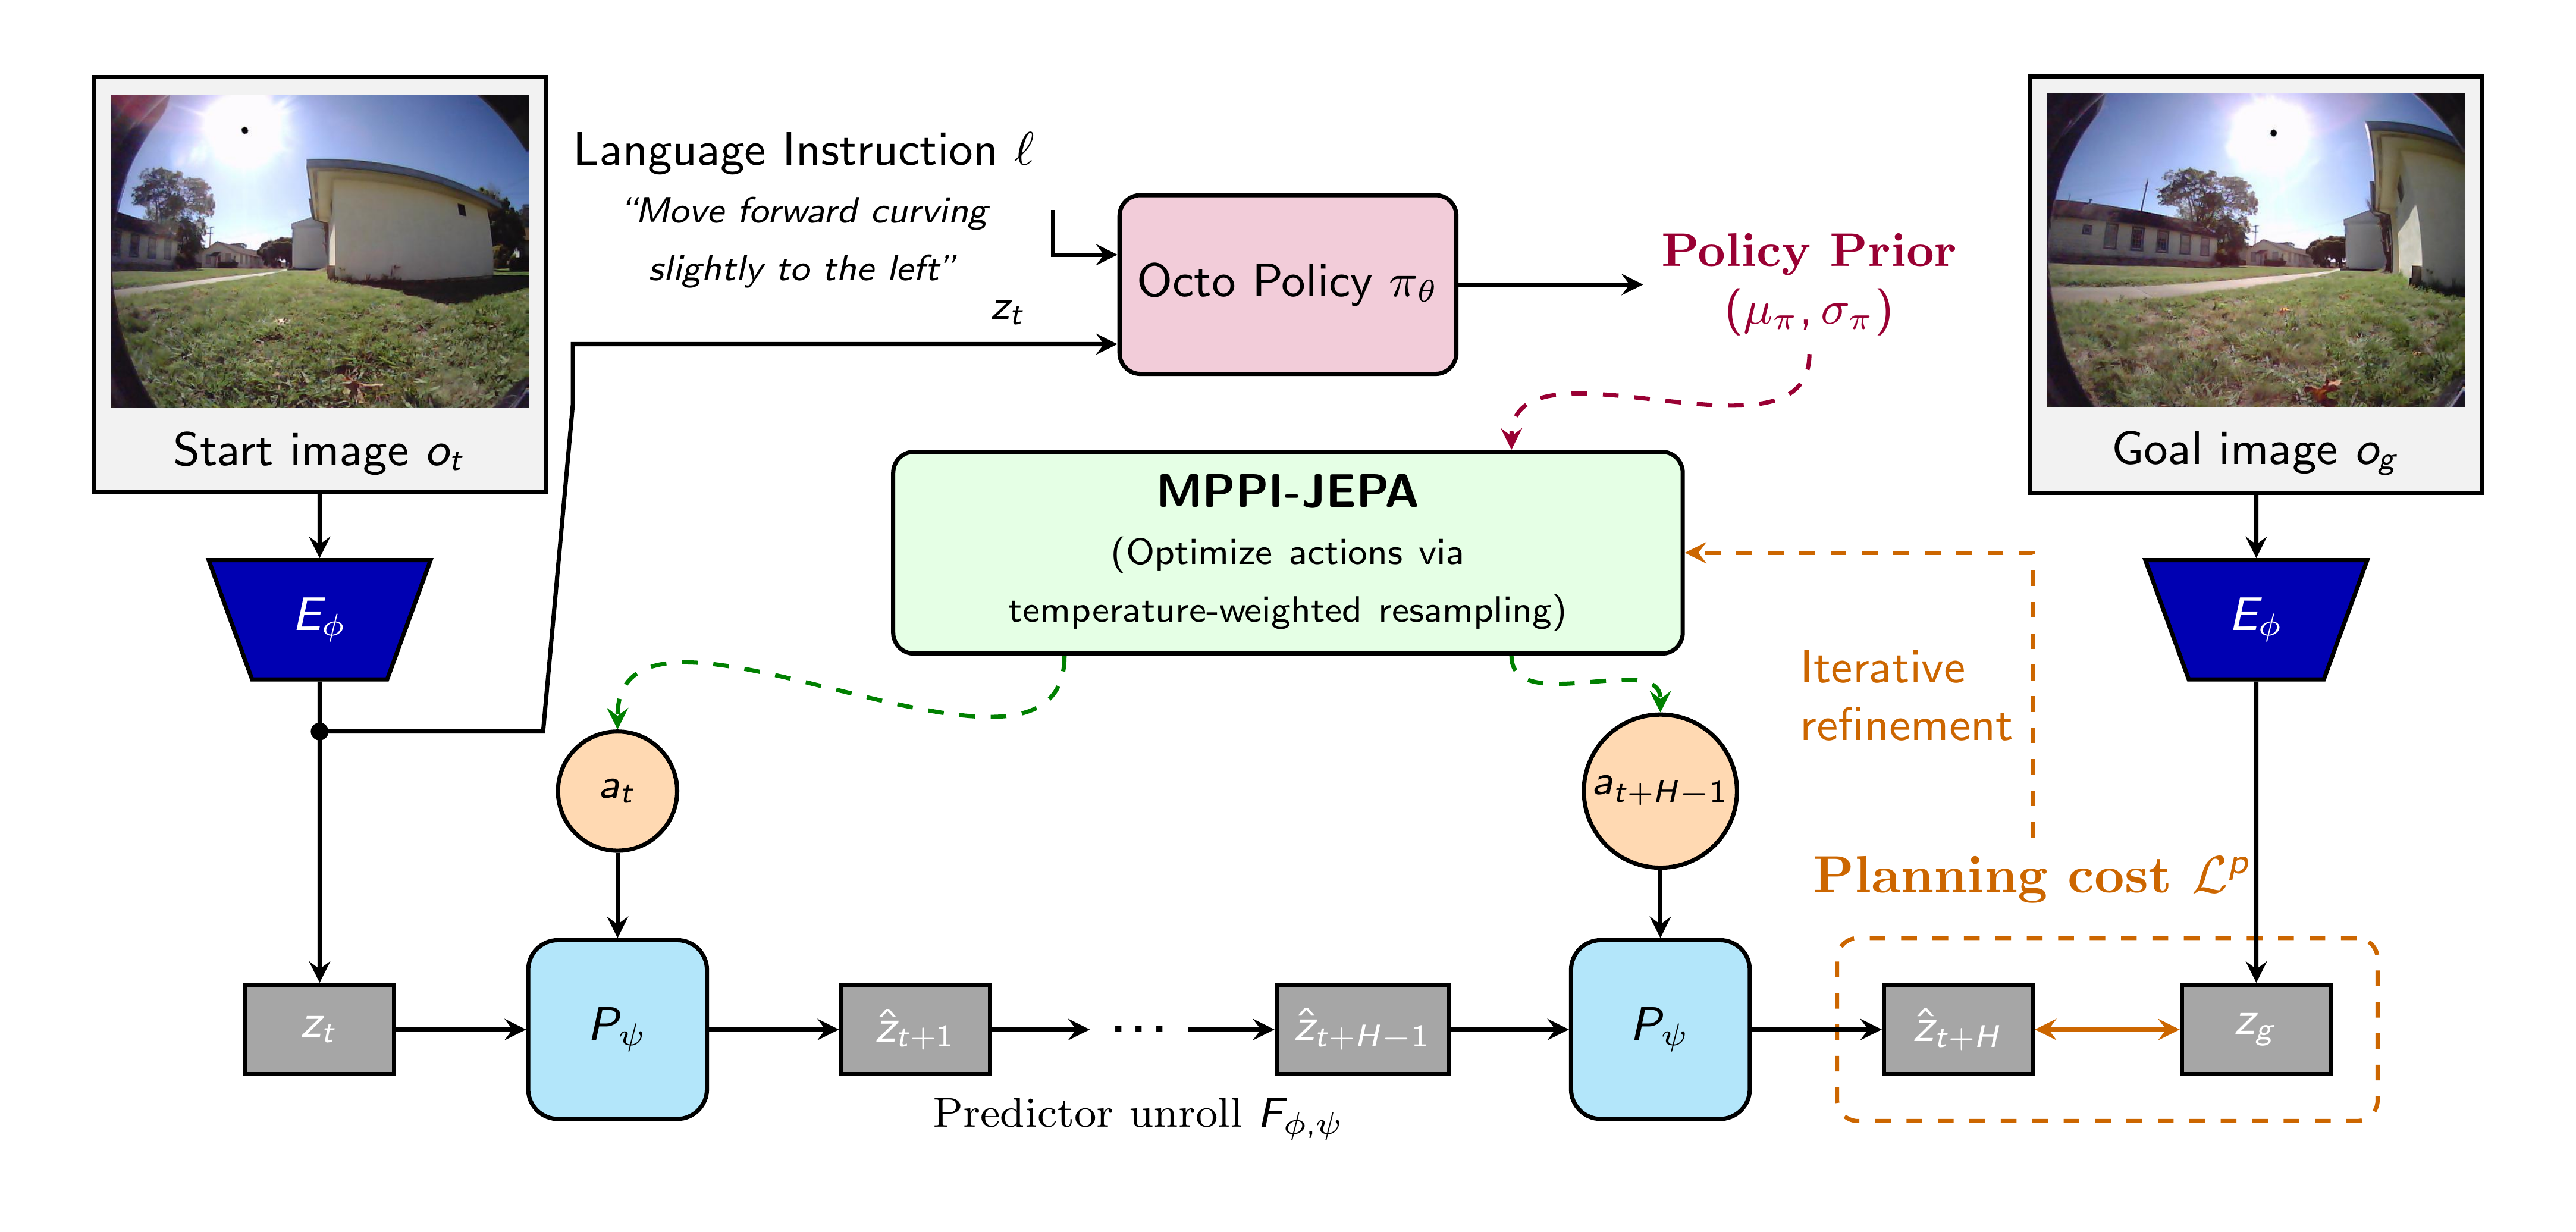
This repository contains the code for reproducing the experiments in the PiJEPA paper. PiJEPA combines policy-guided planning with JEPA-based world models for language-conditioned visual navigation.
PiJEPA leverages:
# Create conda environment
conda create -n pijepa python=3.10
conda activate pijepa

# Install dependencies
pip install -e .
pip install -r requirements.txt
pip install torch torchvision
pip install accelerate
Clone and setup the JEPA-WMS library (required for world model training):
cd jepa_wms
pip install -e .
We use the CAST dataset for training and evaluation.
hf download catglossop/CAST-dataset --repo-type=dataset --local-dir ./CAST-dataset
# Data path should be configured in the config files
With DINOv2 encoder:
torchrun --nproc_per_node 4 scripts/finetune_cast_dino.py --config scripts/configs/finetune_cast_dino_config.py
With V-JEPA-2 encoder:
torchrun --nproc_per_node 4 scripts/finetune_cast_vjepa.py --config scripts/configs/finetune_cast_vjepa_config.py
DINOv2 World Model (curriculum training):
# Stage 1: rollout_steps=1, 15k steps
torchrun --nproc_per_node 4 scripts/train_cast_wm.py --encoder dino

# Stage 2: rollout_steps=3, +10k steps
torchrun --nproc_per_node 4 scripts/train_cast_wm.py --encoder dino \
    --resume <checkpoint_step15000.pt> --rollout_steps 3 \
    --batch_size 8 --num_steps 25000 --lr 5e-5 --skip_optimizer_state

# Stage 3: rollout_steps=7, +15k steps
torchrun --nproc_per_node 4 scripts/train_cast_wm.py --encoder dino \
    --resume <checkpoint_step25000.pt> --rollout_steps 7 \
    --batch_size 8 --num_steps 40000 --lr 5e-5 --skip_optimizer_state
V-JEPA-2 World Model:
# Follow similar curriculum as DINOv2
torchrun --nproc_per_node 4 scripts/train_cast_wm.py --encoder vjepa
Evaluate the trained models with MPPI planning:
bash run_eval_dino_vjepa.sh
Or run individual evaluations:
python scripts/eval_octo_wm_plan.py \
    --encoder_type dino \
    --wm_checkpoint <path_to_wm_checkpoint> \
    --octo_ckpt_dir <path_to_octo_checkpoint> \
    --planner_types octo_mean \
    --num_examples 1000
PiJEPA/
├── octo/                      # Octo policy implementation (PyTorch)
│   ├── model/                 # Model architectures
│   │   └── components/        # DINOv2, V-JEPA encoders, etc.
│   ├── data/                  # Data loading and transforms
│   └── utils/                 # Training utilities
├── jepa_wms/                  # JEPA world model (from facebookresearch/jepa-wms)
├── scripts/                   # Training and evaluation scripts
│   ├── configs/               # Configuration files
│   ├── finetune_cast_dino.py  # Fine-tune Octo with DINOv2
│   ├── finetune_cast_vjepa.py # Fine-tune Octo with V-JEPA-2
│   ├── train_cast_wm.py       # Train world model
│   └── eval_octo_wm_plan.py   # Evaluation with MPPI
├── train_dino_wm.sh           # DINOv2 world model training script
├── train_vjepa_wm.sh          # V-JEPA world model training script
└── run_eval_dino_vjepa.sh     # Evaluation script
This codebase builds upon:
If you find this work useful, please cite:
@misc{chahe2026policyguidedworldmodelplanning,
      title={Policy-Guided World Model Planning for Language-Conditioned Visual Navigation},
      author={Amirhosein Chahe and Lifeng Zhou},
      year={2026},
      eprint={2603.25981},
      archivePrefix={arXiv},
      primaryClass={cs.RO},
      url={https://arxiv.org/abs/2603.25981},
}
This project is licensed under the MIT License - see the LICENSE file for details.
PiJEPA: Policy-Guided World Model Planning for Language-Conditioned Visual Navigation
Python
27
7 commits
updated Apr 1, 2026
This repository contains the code for reproducing the experiments in the PiJEPA paper. PiJEPA combines policy-guided planning with JEPA-based world models for language-conditioned visual navigation.
PiJEPA leverages:
# Create conda environment
conda create -n pijepa python=3.10
conda activate pijepa

# Install dependencies
pip install -e .
pip install -r requirements.txt
pip install torch torchvision
pip install accelerate
Clone and setup the JEPA-WMS library (required for world model training):
cd jepa_wms
pip install -e .
We use the CAST dataset for training and evaluation.
hf download catglossop/CAST-dataset --repo-type=dataset --local-dir ./CAST-dataset
# Data path should be configured in the config files
With DINOv2 encoder:
torchrun --nproc_per_node 4 scripts/finetune_cast_dino.py --config scripts/configs/finetune_cast_dino_config.py
With V-JEPA-2 encoder:
torchrun --nproc_per_node 4 scripts/finetune_cast_vjepa.py --config scripts/configs/finetune_cast_vjepa_config.py
DINOv2 World Model (curriculum training):
# Stage 1: rollout_steps=1, 15k steps
torchrun --nproc_per_node 4 scripts/train_cast_wm.py --encoder dino

# Stage 2: rollout_steps=3, +10k steps
torchrun --nproc_per_node 4 scripts/train_cast_wm.py --encoder dino \
    --resume <checkpoint_step15000.pt> --rollout_steps 3 \
    --batch_size 8 --num_steps 25000 --lr 5e-5 --skip_optimizer_state

# Stage 3: rollout_steps=7, +15k steps
torchrun --nproc_per_node 4 scripts/train_cast_wm.py --encoder dino \
    --resume <checkpoint_step25000.pt> --rollout_steps 7 \
    --batch_size 8 --num_steps 40000 --lr 5e-5 --skip_optimizer_state
V-JEPA-2 World Model:
# Follow similar curriculum as DINOv2
torchrun --nproc_per_node 4 scripts/train_cast_wm.py --encoder vjepa
Evaluate the trained models with MPPI planning:
bash run_eval_dino_vjepa.sh
Or run individual evaluations:
python scripts/eval_octo_wm_plan.py \
    --encoder_type dino \
    --wm_checkpoint <path_to_wm_checkpoint> \
    --octo_ckpt_dir <path_to_octo_checkpoint> \
    --planner_types octo_mean \
    --num_examples 1000
PiJEPA/
├── octo/                      # Octo policy implementation (PyTorch)
│   ├── model/                 # Model architectures
│   │   └── components/        # DINOv2, V-JEPA encoders, etc.
│   ├── data/                  # Data loading and transforms
│   └── utils/                 # Training utilities
├── jepa_wms/                  # JEPA world model (from facebookresearch/jepa-wms)
├── scripts/                   # Training and evaluation scripts
│   ├── configs/               # Configuration files
│   ├── finetune_cast_dino.py  # Fine-tune Octo with DINOv2
│   ├── finetune_cast_vjepa.py # Fine-tune Octo with V-JEPA-2
│   ├── train_cast_wm.py       # Train world model
│   └── eval_octo_wm_plan.py   # Evaluation with MPPI
├── train_dino_wm.sh           # DINOv2 world model training script
├── train_vjepa_wm.sh          # V-JEPA world model training script
└── run_eval_dino_vjepa.sh     # Evaluation script
This codebase builds upon:
If you find this work useful, please cite:
@misc{chahe2026policyguidedworldmodelplanning,
      title={Policy-Guided World Model Planning for Language-Conditioned Visual Navigation},
      author={Amirhosein Chahe and Lifeng Zhou},
      year={2026},
      eprint={2603.25981},
      archivePrefix={arXiv},
      primaryClass={cs.RO},
      url={https://arxiv.org/abs/2603.25981},
}
This project is licensed under the MIT License - see the LICENSE file for details.



